

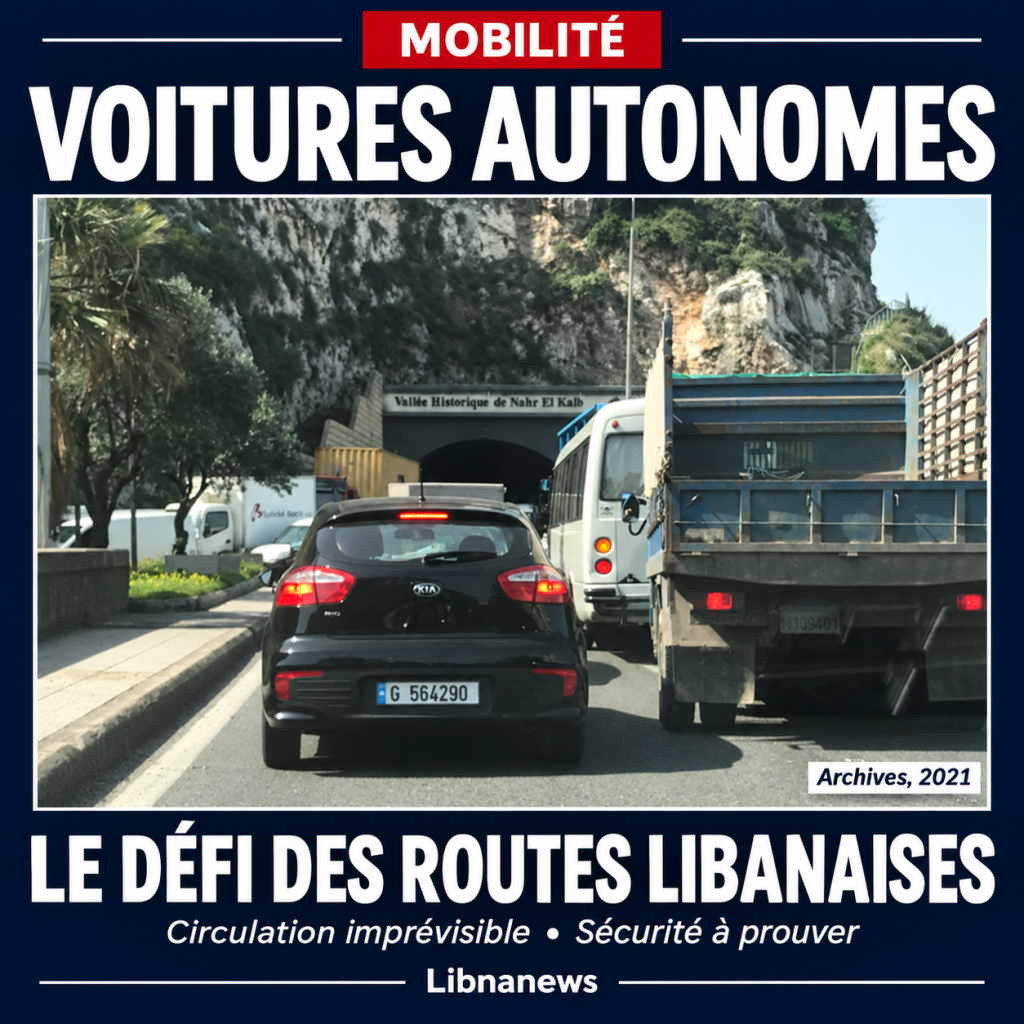
Carros autônomos no Líbano, no meio de scooters, mudanças de linha e prioridades negociadas ao chifre: a imagem pronta para sorrir. No entanto, levanta uma questão técnica séria. Pode um sistema capaz de dirigir em certas cidades enfrentar o « fadwa », este transtorno de tráfego familiar aos motoristas libaneses? Nenhum ensaio local documentado nos anúncios consultados permite responder por um resultado. No entanto, os critérios a controlar são conhecidos.
Os anúncios apresentados por Nvidia em Berlim em 21 de outubro de 2026 dão novas notícias a esta questão. Vários fabricantes e operadores europeus estão desenvolvendo usos de sua plataforma Hyperion e software Alpamayo. Estes incluem Volvo Cars, Mercedes-Benz, Volkswagen veículos comerciais, Bolt e Einride. A sua aproximação abre programas de desenvolvimento. Não certifica a sua capacidade de circular em todo o lado.
Carros autônomos no Líbano: tudo depende do perímetro
O termo « autônomo » abrange capacidades muito diferentes. No nível 2, o sistema pode afectar a direcção e a velocidade, mas o condutor continua a ser responsável pela monitorização. No nível 3, ele deve poder voltar a conduzir a pedido. No nível 4, o sistema assume a não intervenção de um condutor humano na área de operação pretendida.
Esta área pode combinar uma área geográfica, tipos de pista, tráfego ou condições climáticas. Portanto, um carro autorizado em uma rota definida não se torna, simplesmente mudando seu destino, um veículo adequado para todas as estradas libanesas. A questão relevante diz respeito a uma configuração precisa, não a uma « inteligência artificial » geral.
Essa distinção altera o cenário de possível implantação. Um serviço restrito às ruas avaliadas, em certos momentos e a uma velocidade limitada, constituiria um problema diferente para uma viagem gratuita entre Beirute e uma aldeia de montanha. São exemplos de possíveis perímetros, não de projectos anunciados para o Líbano.
Fadwa torna-se uma série de situações para testar
Para os engenheiros, uma encruzilhada congestionada não é apenas uma imagem do caos. Os veículos devem ser distinguidos, os seus movimentos planeados e uma margem de segurança mantida. O sistema também deve identificar usuários menos visíveis: um pedestre atrás de uma utilidade, uma motocicleta em um espaço estreito ou um ciclista mascarado pelo tráfego.
Num cenário libanês a ser avaliado, imaginemos um carro parado em fila dupla. O automático deve determinar se vai sair, se uma porta pode ser aberta e se a sua excedência permanece segura. Outro cenário seria uma interseção sem sinalização explorável. Um terceiro testaria as ações de uma pessoa que corre temporariamente os veículos. Estes exemplos descrevem um programa de testes necessário, que ainda não foi observado.
O ponto difícil é a incerteza. Um motorista humano pode ler uma hesitação ou gesto como um convite para passar. Esta interpretação permanece impecável. Um sistema automatizado deve traduzir as informações disponíveis em possíveis trajetórias, em seguida, escolher uma manobra compatível com seus limites e regras aplicáveis.
Seria, portanto, enganador anunciar que um automóvel autónomo permanecerá necessariamente bloqueado na primeira rotunda. Seria igualmente imprudente dizer que controlará as interações locais desde o início. O comportamento depende do software, dos sensores, dos dados utilizados e das condições para as quais o todo foi avaliado.
Devagar, pare ou desista da viagem
Um veículo sem condutor deve também ser capaz de gerir uma situação com que já não possa lidar normalmente. Os quadros de segurança para os ensaios prevêem uma resposta de reserva ao risco reduzido. Dependendo do contexto, isso pode significar desacelerar, parar ou se juntar a um local mais seguro.
Aplicado a uma rua lotada, esta exigência levanta uma dificuldade concreta. Uma parada às vezes protege o passageiro e outros usuários. Mal colocado, também pode obstruir uma passagem ou complicar a resposta de emergência. Por conseguinte, a avaliação deve ter em conta a forma de parar, e não apenas a capacidade de frear.
Para um operador, a continuidade do serviço torna-se uma questão separada da condução normal. Quem intervém quando um veículo não pode continuar? Como os passageiros são informados? Que procedimento torna possível a segurança e, em seguida, mover o carro? Estas questões pertencem à operação de uma frota. Não desaparecem porque o volante já não tem condutor.
Por que os programas europeus começam com dados
Bolt planeja começar a coletar dados de condução em Madrid em 2027, sujeito a autorizações regulatórias. Esta etapa deve ajudar a desenvolver e validar sua tecnologia. A empresa também apresenta um programa europeu com pelo menos 25 000 futuros veículos Lúcidos capazes de funcionar ao nível 4.
A linha do tempo é instrutiva. O operador deve, em primeiro lugar, anunciar uma recolha e validação adaptadas às rotas em causa. Não apresenta esta frota como já em serviço. O trabalho de adaptação local faz parte do projecto, mesmo nos mercados europeus seleccionados.
Nvidia descreve, com Halos SAFE, uma cadeia de avaliação combinando simulação, testes de software e hardware, testes de estrada e monitoramento da frota. O objectivo declarado é produzir provas de segurança mensuráveis e rastreáveis. Este framework continua a ser uma ferramenta para desenvolvedores, distinta de uma autorização administrativa para um determinado serviço.
Os quilómetros percorridos não são suficientes
Para comparar dois sistemas, um total de quilómetros ou colisões seria insuficiente sem conhecer as condições de tráfego. A velocidade, a densidade de tráfego e o tipo de rota influenciam as situações encontradas. Uma demonstração bem sucedida não fornece informações sobre todos os casos raros ou difíceis.
Os sistemas americanos de notificação de acidentes também mostram a importância de definições precisas. Eles distinguem os sistemas automatizados das ajudas de nível 2 e relatam as limitações dos dados coletados. Uma contagem bruta não deve ser convertida numa classificação de segurança entre operadores.
Para julgar uma possível experiência libanesa, as informações úteis seriam, portanto, muito concretas: viagem autorizada, condições excluídas, intervenções necessárias e incidentes observados. O operador, o seguro aplicável e os meios de cuidar dos passageiros devem também ser identificados.
O primeiro teste credível no Líbano não seria enviar um carro sozinho para o tráfego para ver se « entende » o país. Começaria com um perímetro anunciado, testes emoldurados e critérios de sucesso verificáveis. É sobre estes elementos, ainda ausentes dos anúncios europeus para o território libanês, que se poderia construir um calendário local real.

Comentários